NTTモビリティ、HDマップレス自動運転バスの公道実証を2027年2月に開始

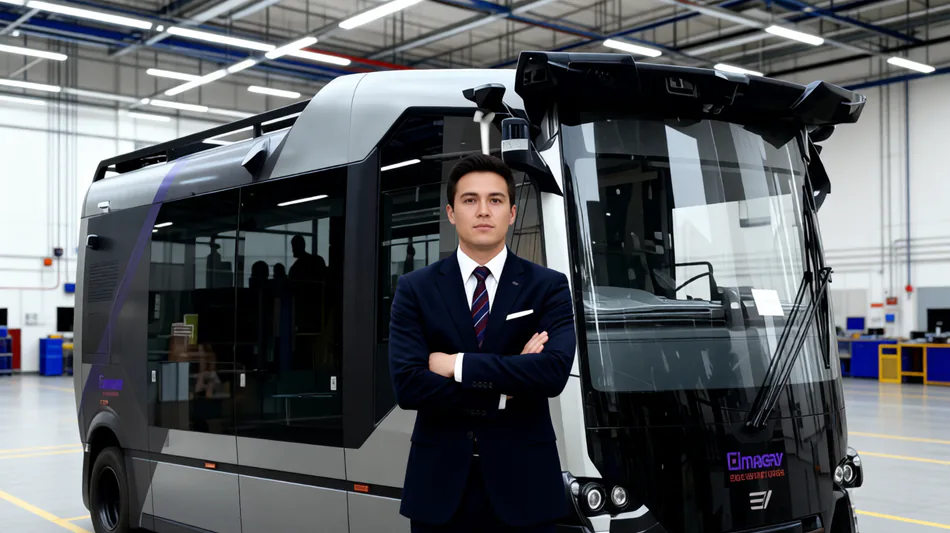
NTTモビリティは11月13日、高精度3次元地図(HDマップ)に依存しない自動運転バスの公道実証を2027年2月に開始すると発表した。日本初となるこのプロジェクトでは、イーバーサム製車両とイマジリーのAIシステムを活用し、新規ルートへの展開コスト削減や商用運行の実現を検証する。
NTTモビリティは11月13日、高精度3次元地図(HDマップ)に依存しない自動運転バスの公道実証を2027年2月に開始すると発表した。同社によると、HDマップレス方式の公道実証は日本初となる。
実証フィールドはNTT武蔵野研究開発センタ周辺の公道を含む「Co-Creation Hub」。車両はイーバーサム製で、イスラエルのイマジリーが提供する自動運転システム(ADK)を採用する。このシステムは周辺認識から走行計画、車両制御までを一体化したE2E(エンドツーエンド)方式を採用し、LiDARや事前作成のHDマップに依存せず、カメラ映像から周囲の状況をリアルタイムで把握して走行経路や車両の動きを判断する。
認識や経路計画にはAIを活用し、一時停止や優先通行、制限速度、乗り心地などは明示的なルールとして組み合わせる。システムは認識、判断、速度、制御などの機能ごとに分かれており、日本特有の信号機の検知など課題に応じて個別に改良できる仕組みだ。
新たな地域やルートで自動運転サービスを導入する際、従来はHDマップの整備や道路環境に合わせた調整に時間と費用がかかっていた。今回の実証では、HDマップの事前整備なしで新規ルートに展開できるかを検証する。左側通行や国内の信号機、交通規制への適合に加え、路上駐車車両や歩行者、自転車への対応、悪天候時や夜間の認識性能も評価対象となる。また、AIの判断を説明・検証できるか、性能が学習データにどの程度依存するかも調査する。
車両は2026年12月7日に納車予定で、同月からシステム調整と構内試験を行う。2027年2月の公道走行開始を経て、4月から走行評価と課題の取りまとめに入る。安全性の評価手法や遠隔監視・運行管理システムとの連携、国内法令への適合、運行コストを検討し、交通事業者と連携して商用運行への活用を目指す。
NTTモビリティは11月18~20日に開かれる「NTT R&D FORUM 2026」で、車両や取り組みを紹介する予定だ。
K.Tanaka--JT